
(第5篇)云台实时监控管理的核X意义在定制AI360全景解决方案中的重要价值
二、工程车应用领域云台实时监控管理的操作方法、功能与价值
(一)操作方法
1. 硬件连接与基础配置
天线安装:将4G天线(紫色)和GPS天线(蓝色,优先接内侧接口)按颜色对应插入主机接口,GPS天线安装在车辆顶部无遮挡位置,保证卫星信号接收(卫星数≥9可实现实时定位)。
物联卡安装:芯片朝下、缺口朝外插入卡槽,注意物联卡与设备IMEI号绑定,更换设备需联系服务商解锁。
通电测试:实车接线按车辆电路规范连接,非实车测试时红线(+)与信号线并接电源正极,黑线(-)接负极,使用18V-26V稳压电源供电,避免烧毁设备。
2. 终端身份与平台配置
获取11位设备编码:从主机外壳标签或系统设置→关于本机→序列号中获取,按规则生成11位编码作为设备唯Y标识。
平台参数配置:通过专Y密码进入“系统设置→国标平台设置”,填入云平台IP地址和端口号(如192.168.1.1:8080);登录参数的所有字段统一使用11位编码,便于管理。
连接验证:进入“系统→网络状态”,显示“PING通云台IP”代B通信正常;查看卫星数量,若不足9颗需调整GPS天线位置。
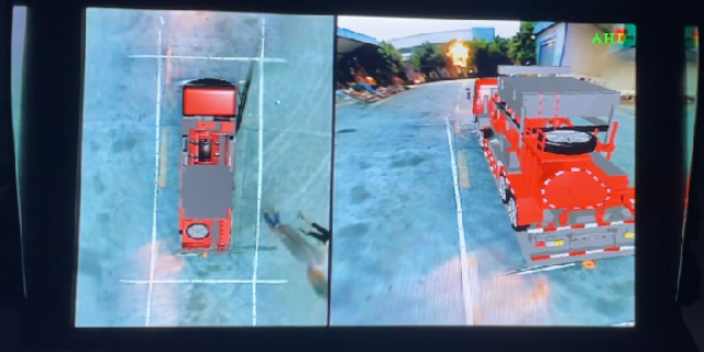
4路AI360全景影像系统提供两个视频输出接口,用于连接显示器或其他视频设备,实现视频信号的显示和传输.广州360全车影像系统
(第4篇)AI360全景影像集成毫米波+激光雷达定制方案在工程机械车辆领域的具体应用
2. 多传感器融合的高精度环境感知
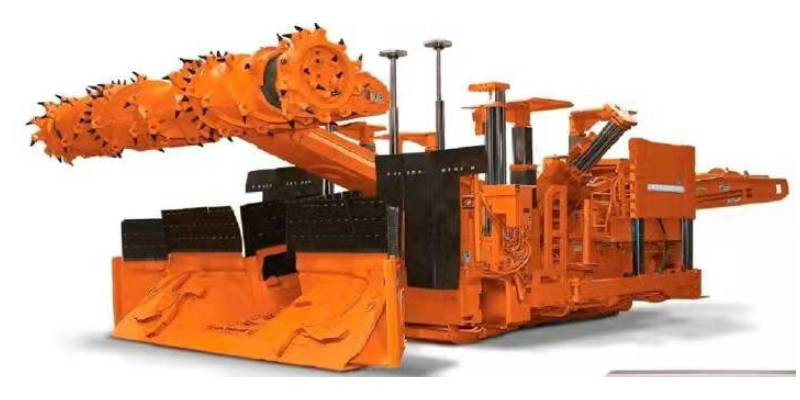
技术参数:采用V2.1.3版本的多传感器融合算法,融合视觉、毫米波雷达、激光雷达数据,实现±5cm的定位精度,为工程车辆提供更全M、准确的环境感知能力。
智能化基础:高精度环境感知数据为工程车辆的半自动驾驶、自动泊车、路径规划等智能化功能提供技术支撑,推动工程车辆向无人化、智能化作业方向升级。
五、技术验证与合规保障
为确保方案在工程机械领域的稳定落地,针对核X技术模块设置了严格的验证要求:
毫米波雷达雨雾穿透性能:需通过第三方权W检测,确保在雨雾等恶劣天气下的探测精度。
多传感器时间同步精度:待实验室专业验证,保障视觉、毫米波雷达、激光雷达数据的时间同步性,提升AI分析的准确性。
该定制方案完全适配工程机械车辆施工现场的复杂作业需求,能够明显降低安全事故风险、提升施工管理效率、适应极端作业环境,具备广阔的应用前景与落地价值。 广州360全车影像系统360全景拼接摄像头算法适配方案及应用通过图像拼接,目标检测,风险预警,场景适配四大核X模块的协同运作.
(第4篇)云台实时监控管理的核X意义在定制AI360全景解决方案中的重要价值
多设备协同标准化管控:基于国标平台协议实现标准化管控,所有带云台的终端可统一接入云平台,实现“管理中心→车辆管理”的集中管控;当云台捕捉到疲劳驾驶、碰撞预警等事件时,可同步将视频/图片通过4G模块上传云端,配合DMS系统的高电平报警信号,实现“预警-追踪-上传-溯源”的完整闭环。
定制化灵活性
场景化预警规则定制:可根据不同场景定制预警联动规则,比如工程车场景定制“车辆转弯→云台转向侧方盲区+语音预警(如‘车辆左转弯,请注意’)”规则,配合BSD盲区预警模块,降低转弯事故风险;矿用场景定制“人员靠近→云台自动追踪+声光报警”规则,结合全景系统夜视功能,满足低照度环境安全需求。
管理流程定制适配:针对专网部署需求,可定制多级管理权限,如基层管理员JIN能查看实时画面,高级管理员可操作云台控制、修改预警规则;还可定制数据存储策略,支持SD卡本地存储+云端存储,JIN存储云台追踪的预警画面,节省存储资源。
(第3篇)模块化定制AI360全景影像集成方案在工程车领域的应用优势
设备采用锌合金外壳,具备抗振动、抗冲击能力(需避免剧烈振动),适配工程车作业时的颠簸、振动工况。
功能模块:360°全景环视模块;核X配置:全景摄像头×4、全景主机、显示屏;适配场景:所有工程车,解决视觉盲区问题。
功能模块:DSM疲劳驾驶预警模块;核X配置:疲劳驾驶主机、驾驶员监控摄像头;适配场景:长途转场、长时间作业的工程车,预防疲劳驾驶。
功能模块:盲区雷达预警模块;核X配置:雷达主机、雷达探头×4、声光报警器;适配场景:工地复杂人流、车流环境下的工程车。
功能模块:4G车载智能终端模块;核X配置:4G模块、ONVIF模块;适配场景:需要远程管理的工程车队。
二、工程车队管理的效率提升优势
(一)远程可视化管理
方案支持4G网络数据传输与ONVIF协议对接,配合专网部署的云平台,可实现工程车队的远程集中管理:
实时监控与报警推送:云平台可实时查看单台或多台工程车的全景画面、驾驶员状态、车辆位置,当发生疲劳驾驶、碰撞预警、设备异常等情况时,报警信息会同步推送至管理后台,管理人员可第Y时间干预。
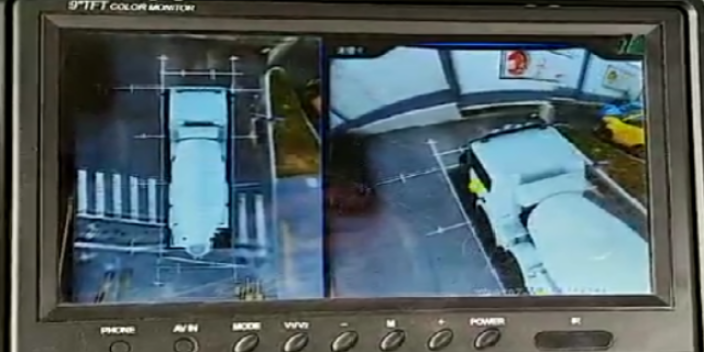
360全景影像支持RTSP(实时流传输协议)视频流传输,实时视频流的传输和控制,远程监控和视频数据的实时获取.
(第3篇)工程车360定制多模态主动安全预警集成方案
超声波雷达(距离主导):通过发射/接收超声波信号,实现0.15米精度的近距离静态障碍物探测,输出厘米级距离数据,触发分级声光报警,弥补摄像头对低矮、深色、玻璃幕墙等非视觉特征物体的识别盲区,适配车库、工地等场景的精细泊车与通行。
融合价值:二者通过“视觉动态识别+雷达距离测量”的多传感器融合,实现冗余备份(单一传感器失效时另一系统补位)、精度提升(目标类型+距离的综合判断)、场景全覆盖(高速动态到低速静态的无缝衔接)。
(三)拓展功能:热成像与特种适配
针对极端复杂场景,方案可拓展热成像检测系统:监测范围达30米,人员、设备接近时触发语音警报,倒车时自动开启后方热成像功能,进一步强化非视觉环境下的安全防护;同时采用车规级硬件设计,工业级芯片配合-30℃~85℃宽温适应能力,适配特种车辆的极端作业环境。
二、细分场景定制:精细匹配不同车辆运营需求
(一)矿山与工程机械场景
痛点:长时间作业易导致驾驶员疲劳,工地地形复杂、低矮障碍物多,盲区事故风险高。
定制方案:选择DSM+AI360全景影像+超声波雷达+激光雷达的模块组合,实时监测驾驶员状态的同时, 360全景影像系统可选配RS485通信接口,用于长距离,高可靠性的数据传输.广州装载机360度全景影像系统
用户可以根据实际需求与业务特点对平台进行功能扩展与定制开发.广州360全车影像系统
(第3篇)AI360全景影像集成系统的定制为什么都选择云台的实时监控管理
(二)功能定制层面的灵活性
1.场景化预警规则定制
可根据不同场景定制预警联动规则:
物流运输场景:定制“车辆转弯→云台转向侧方盲区+语音预警”规则,配合BSD盲区预警模块,降低转弯事故风险。矿用场景:定制“人员靠近→云台自动追踪+声光报警”规则,结合全景系统的夜视功能,满足低照度环境下的安全需求。
2.管理流程的定制适配
针对专网部署需求,云台管理可适配不同企业的管理流程:
权限定制:可设置多级管理权限,比如基层管理员JIN能查看实时画面,高级管理员可操作云台控制、修改预警规则。
数据存储定制:支持SD卡本地存储+云端存储,配合云台的事件触发录制功能,可定制“JIN存储云台追踪的预警画面”策略,节省存储资源,同时具备SD卡坏道检测、数据加密能力。
三、云台实时监控管理在定制系统中的重要意义
(一)安全价值:从“被动预警”到“主动防控”
1.事故预防的闭环管理传统全景系统JIN能提供静态视野,云台管理实现了“预警触发→云台追踪→人工干预→事件记录”的主动防控:当检测到驾驶员闭眼,后台可通过云台转向驾驶员,确认状态后远程发送预警指令,避免事故发生。 广州360全车影像系统
广州精拓电子科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。